Moveit配置机械臂出错:Kin.parameters file
·
按照教程用moveit_setup_assistant生成配置包,打开终端运行roslaunch demo.launch,报错
RLException: error loading <rosparam> tag:
file does not exist [3]
XML is <rosparam command="load" file="3" ns="manipulator"/>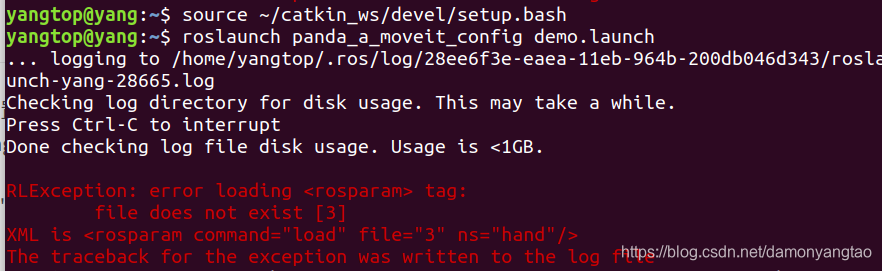
之后去编辑模型
在Planning Groups选项中,Kin.parameters file空着,group default planner选择RRT
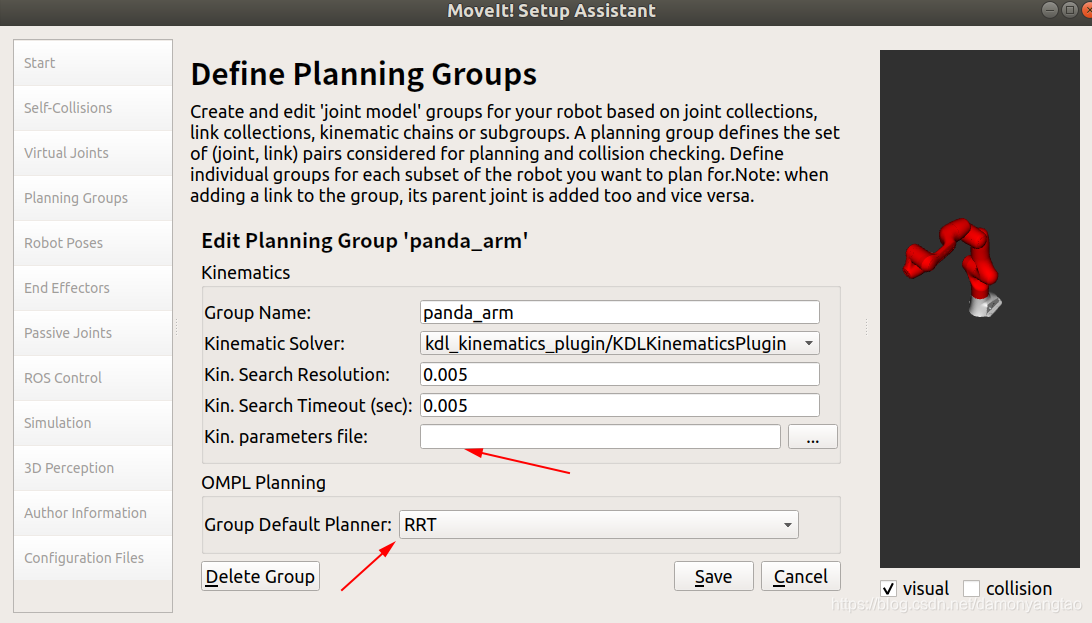
保存,再重新生成功能包,覆盖旧的功能包。
问题解决
参考:https://blog.csdn.net/anyingdaozhimi/article/details/109247029

聚焦RDK与具身智能,汇集机器人开发教程、开源案例和技术交流
更多推荐
 6
 0
- 0


 已为社区贡献1条内容

所有评论(0)