2024年最新记录几个slam 常用的PYTHON脚本,阿里社招p6面试几轮
一、Python所有方向的学习路线
Python所有方向的技术点做的整理,形成各个领域的知识点汇总,它的用处就在于,你可以按照下面的知识点去找对应的学习资源,保证自己学得较为全面。


二、Python必备开发工具
工具都帮大家整理好了,安装就可直接上手!
三、最新Python学习笔记
当我学到一定基础,有自己的理解能力的时候,会去阅读一些前辈整理的书籍或者手写的笔记资料,这些笔记详细记载了他们对一些技术点的理解,这些理解是比较独到,可以学到不一样的思路。

四、Python视频合集
观看全面零基础学习视频,看视频学习是最快捷也是最有效果的方式,跟着视频中老师的思路,从基础到深入,还是很容易入门的。

五、实战案例
纸上得来终觉浅,要学会跟着视频一起敲,要动手实操,才能将自己的所学运用到实际当中去,这时候可以搞点实战案例来学习。
六、面试宝典


简历模板
网上学习资料一大堆,但如果学到的知识不成体系,遇到问题时只是浅尝辄止,不再深入研究,那么很难做到真正的技术提升。
一个人可以走的很快,但一群人才能走的更远!不论你是正从事IT行业的老鸟或是对IT行业感兴趣的新人,都欢迎加入我们的的圈子(技术交流、学习资源、职场吐槽、大厂内推、面试辅导),让我们一起学习成长!
print(“逆矩阵:”)
print(inverse_transformation_matrix)
欧拉角转旋转矩阵
#coding:utf-8
import numpy as np
def euler_to_rotation_matrix(roll, pitch, yaw):
# 将欧拉角转换为弧度
roll = np.radians(roll)
pitch = np.radians(pitch)
yaw = np.radians(yaw)
# 计算旋转矩阵的元素
cos_roll = np.cos(roll)
sin_roll = np.sin(roll)
cos_pitch = np.cos(pitch)
sin_pitch = np.sin(pitch)
cos_yaw = np.cos(yaw)
sin_yaw = np.sin(yaw)

# 构建旋转矩阵
rotation_matrix = np.array([
    [cos_pitch * cos_yaw, cos_yaw * sin_pitch * sin_roll - cos_roll * sin_yaw, cos_roll * cos_yaw * sin_pitch + sin_roll * sin_yaw],
    [cos_pitch * sin_yaw, cos_roll * cos_yaw + sin_pitch * sin_roll * sin_yaw, -cos_yaw * sin_roll + cos_roll * sin_pitch * sin_yaw],
    [-sin_pitch, cos_pitch * sin_roll, cos_pitch * cos_roll]
])

return rotation_matrix
示例使用
roll = 0.314218 # 沿着 x 轴旋转的角度
pitch = 0.1246 # 沿着 y 轴旋转的角度
yaw = -177.198 # 沿着 z 轴旋转的角度
rotation_matrix = euler_to_rotation_matrix(roll, pitch, yaw)
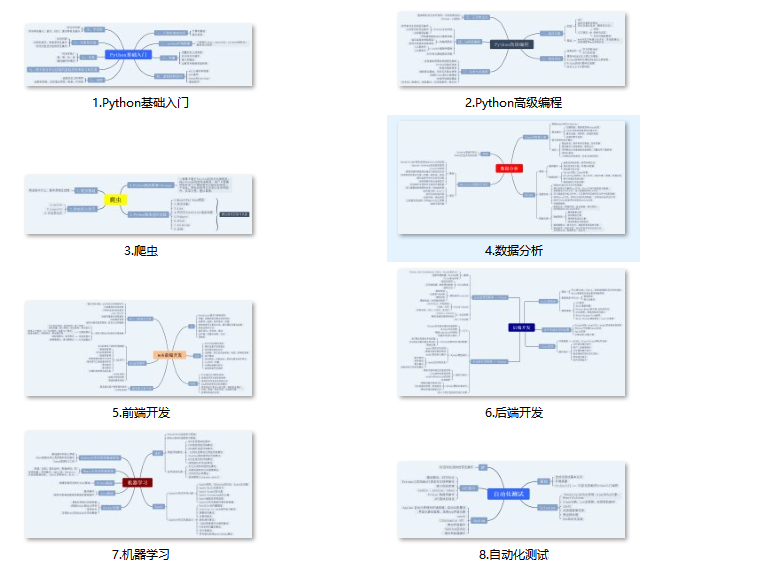
一、Python所有方向的学习路线
Python所有方向路线就是把Python常用的技术点做整理,形成各个领域的知识点汇总,它的用处就在于,你可以按照上面的知识点去找对应的学习资源,保证自己学得较为全面。
二、学习软件
工欲善其事必先利其器。学习Python常用的开发软件都在这里了,给大家节省了很多时间。

三、入门学习视频
我们在看视频学习的时候,不能光动眼动脑不动手,比较科学的学习方法是在理解之后运用它们,这时候练手项目就很适合了。

网上学习资料一大堆,但如果学到的知识不成体系,遇到问题时只是浅尝辄止,不再深入研究,那么很难做到真正的技术提升。
一个人可以走的很快,但一群人才能走的更远!不论你是正从事IT行业的老鸟或是对IT行业感兴趣的新人,都欢迎加入我们的的圈子(技术交流、学习资源、职场吐槽、大厂内推、面试辅导),让我们一起学习成长!

聚焦RDK与具身智能,汇集机器人开发教程、开源案例和技术交流
更多推荐
 22
 0
- 0


 已为社区贡献1条内容

所有评论(0)