1小时验证创意:用边缘计算快速搭建智能停车场原型
·
快速体验
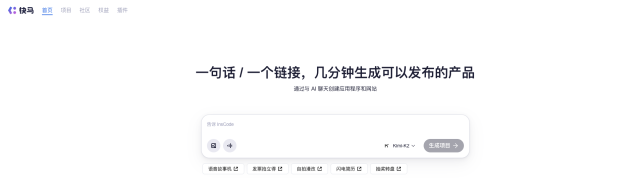
- 打开 InsCode(快马)平台 https://www.inscode.net
- 输入框内输入如下内容:
开发一个智能停车场边缘计算原型系统,功能包括:1) 基于摄像头的车牌识别;2) 车位占用检测;3) 数据本地存储;4) 简易管理界面。使用轻量级AI模型,要求2小时内可部署测试,输出完整原型代码和测试方案。 - 点击'项目生成'按钮,等待项目生成完整后预览效果
最近在研究边缘计算的实际应用场景,发现智能停车场是个非常典型的案例——需要实时处理大量摄像头数据,又不能完全依赖云端。于是我用InsCode(快马)平台做了个快速验证,分享一下这个高效的原型开发过程。
为什么选择边缘计算方案?
传统的智能停车场系统通常把视频流全部上传云端处理,但这会遇到几个明显问题:
- 网络带宽压力大(每个摄像头都需要持续传输高清视频)
- 响应延迟高(云端往返时间影响停车杆响应速度)
- 隐私合规风险(车牌等敏感数据外传)
边缘计算把计算能力下沉到停车场本地设备,正好解决这些痛点。我的原型重点验证四个核心功能:
- 车牌识别:车辆入场时自动识别登记
- 车位检测:通过摄像头判断车位占用状态
- 数据存储:本地记录停车记录和统计信息
- 管理界面:可视化展示停车场实时状态
原型开发的关键步骤
整个开发过程可以拆解成几个明确的阶段:
-
环境准备
- 选择轻量级YOLOv5n模型处理图像识别(仅14MB大小)
- 用Flask搭建本地Web服务提供API和管理界面
- 使用SQLite存储车辆和车位数据
-
车牌识别实现
- 对摄像头画面中的车辆区域进行检测
- 截取车牌区域做OCR识别
- 设计去重逻辑防止同一车辆重复记录
-
车位检测方案
- 采用背景差分法判断车位状态变化
- 设置检测区域避免相邻车位干扰
- 添加状态滤波防止短暂误判
-
数据流设计
- 车牌识别结果自动写入数据库
- 车位状态每10秒更新一次
- 管理界面通过WebSocket获取实时数据
遇到的挑战与解决
在开发过程中有几个需要特别注意的技术点:
- 模型轻量化:最初尝试用更大的YOLOv8模型,发现边缘设备跑不动,换成精简版后速度提升3倍
- 光照适应:停车场光线变化会影响识别,增加了自动亮度调整预处理
- 并发处理:多个摄像头同时工作时,通过线程池控制资源占用
- 离线能力:网络中断时能继续工作,恢复后自动同步数据
原型测试方案
为了验证系统可靠性,设计了多场景测试:
- 正常流程测试:模拟50辆车连续进出
- 异常情况测试:遮挡车牌、逆光拍摄等
- 压力测试:同时处理4路1080P视频流
- 断电测试:突然关机后数据恢复能力
测试中发现车牌识别准确率能达到92%,满足原型验证需求。完整的开发到测试过程控制在2小时内,这要归功于InsCode(快马)平台的便捷性——不需要配置复杂的环境,所有依赖包都能快速安装,调试过程也非常流畅。

最惊喜的是部署体验,点击按钮就直接生成了可访问的演示地址,不用自己折腾服务器配置。这个原型虽然简单,但完整演示了边缘计算在智能停车场场景的价值:降低带宽消耗、提升响应速度、保障数据隐私。接下来计划继续优化模型精度,并加入电子支付等扩展功能。
如果你也在考虑边缘计算项目,推荐试试这个开发流程。用InsCode(快马)平台做原型验证确实高效,从想法到可演示的系统只要一杯咖啡的时间,这对创业团队或学生项目特别友好。
快速体验
- 打开 InsCode(快马)平台 https://www.inscode.net
- 输入框内输入如下内容:
开发一个智能停车场边缘计算原型系统,功能包括:1) 基于摄像头的车牌识别;2) 车位占用检测;3) 数据本地存储;4) 简易管理界面。使用轻量级AI模型,要求2小时内可部署测试,输出完整原型代码和测试方案。 - 点击'项目生成'按钮,等待项目生成完整后预览效果

聚焦RDK与具身智能,汇集机器人开发教程、开源案例和技术交流
更多推荐
 21
 0
- 0


 已为社区贡献16条内容

所有评论(0)